第07章 数字带通传输系统
二进制数字调制原理
调制信号是二进制数字基带信号时的调制称为二进制数字调制,把包括调制和解调过程的数字传输系统叫做数字带通传输系统
二进制振幅键控2ASK
利用载波的幅度变化来传递数字信息,而频率和初始相位保持不变
通-断键控OOK(On−OffKeying)
e00K(t)=⎩⎨⎧Acosωct0以概率 P 发送“1” 时以概率 1 −P 发送“0” 时
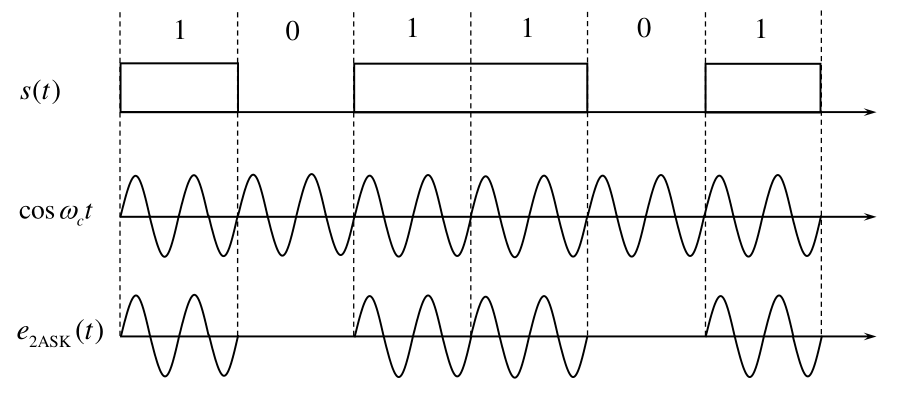
2ASK信号的一般表达式为
e2ASK(t)=s(t)cosωct
其中
s(t)=n∑ang(t−nTB)
比如通断键控OOK信号就取
an=⎩⎨⎧10概率为 P概率为 1−P
产生方式:
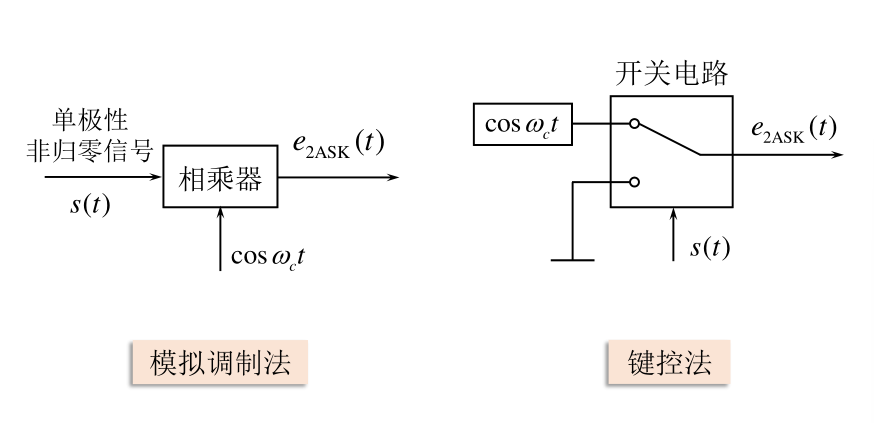
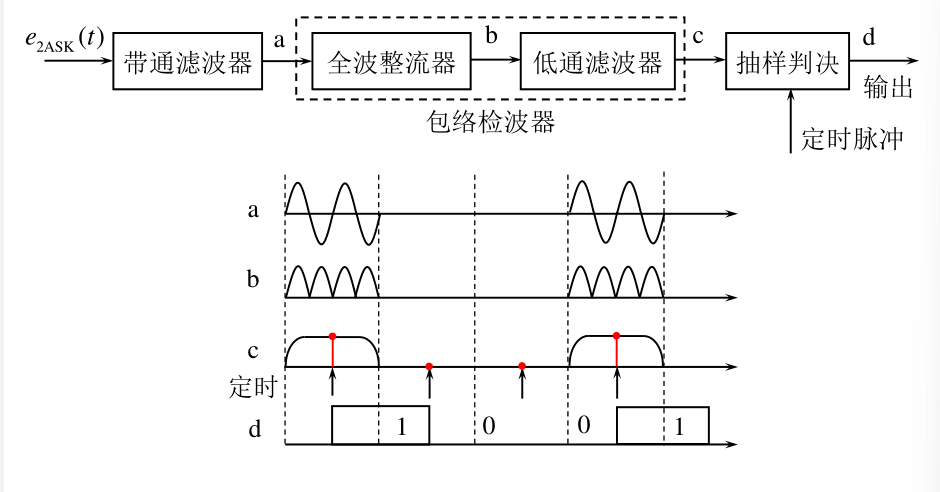
解调方式:相干解调和非相干解调
与模拟信号相比,增加抽样判决器
非相干解调:
相干解调:
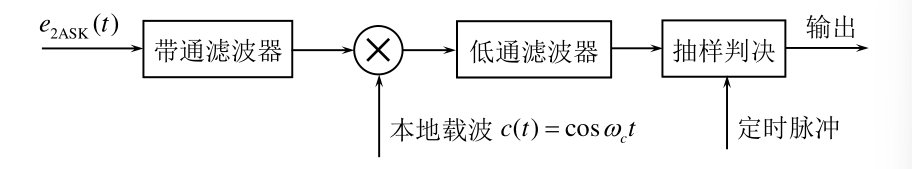
e2ASK(t)⋅c(t)=s(t)cosωct⋅cosωct=s(t)cos2ωct=21s(t)+21s(t)cos2ωct
低通滤波后输出21s(t)
二进制频移键控2FSK
基本原理:利用载波的频率变化来传递数字信息,载波的频率随二进制基带信号在f1和f2间变化
e2FSK(t)=⎩⎨⎧Acos(ω1t+φn)Acos(ω2t+θn)发送“1”时发送“0”时
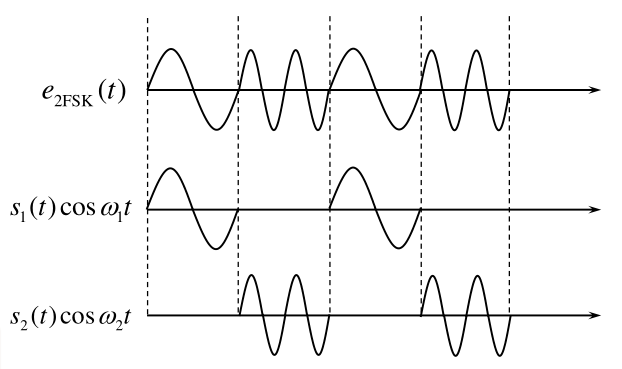
一个2FSK信号可以看成两个不同载频的2ASK信号的叠加,即
e2FSK(t)=s1(t)cos(ω1t+φn)+s2(t)cos(ω2t+θn)
φn和θn不携带信息,所以可简化为
e2FSK(t)=s1(t)cosω1t+s2(t)cosω2t
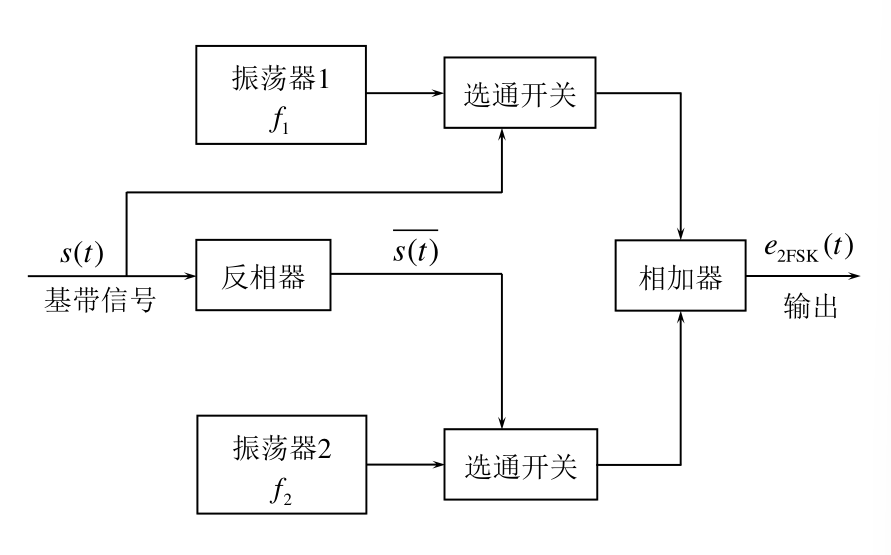
产生方法:
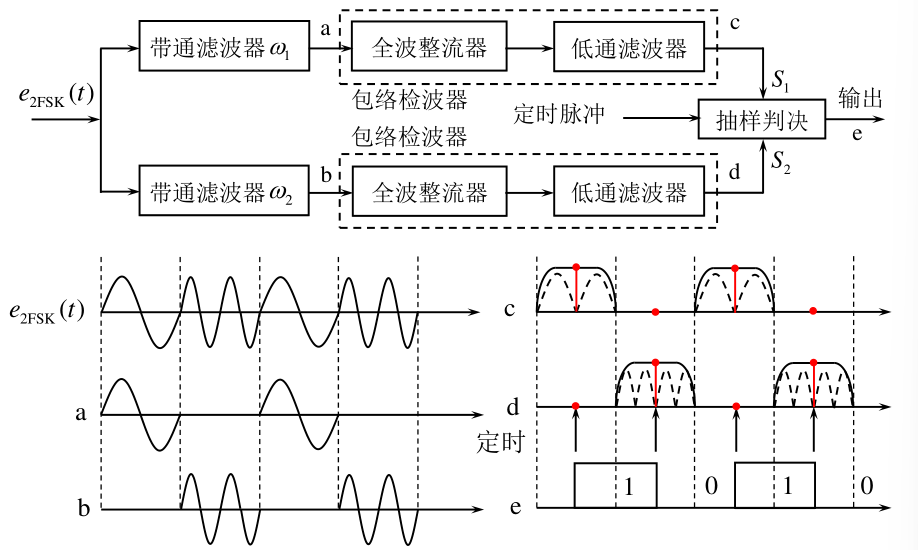
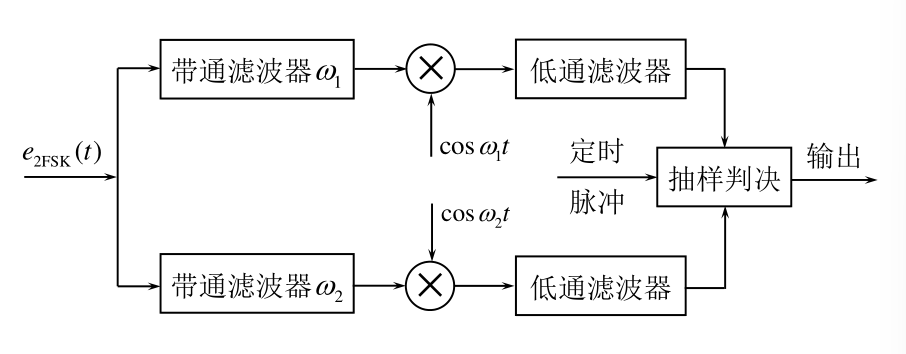
解调方法:非相干解调和相干解调 鉴频法 差分检测法 过零检测法
非相干解调:
相干解调:
二进制相移键控2PSK
基本原理:利用载波的相位变化来传递数字信息,而振幅和频率保持不变
用初始相位0和π来表示1和0
表述为
e2PSK(t)=Acos(ωct+φn)
φn=⎩⎨⎧0π发送“0”时发送“1”时
或者
e2PSK(t)=⎩⎨⎧Acosωct−Acosωct概率为 P概率为 1−P
或者
e2PSK(t)=s(t)cosωct
s(t)=n∑ang(t−nTB)
an=⎩⎨⎧1−1概率为 P概率为 1−P
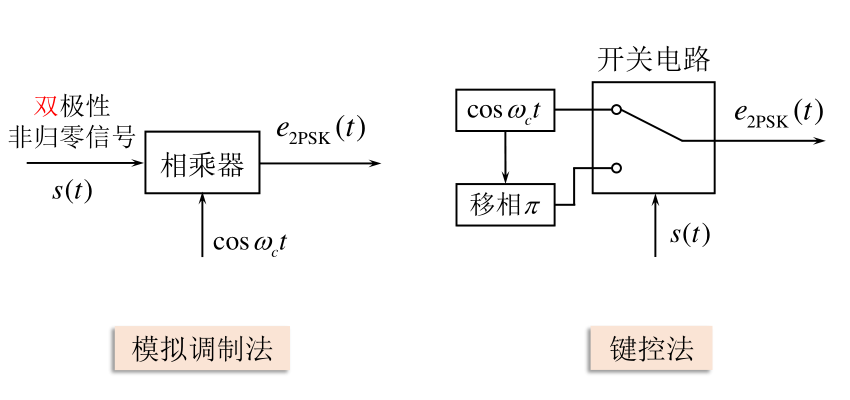
产生方式:
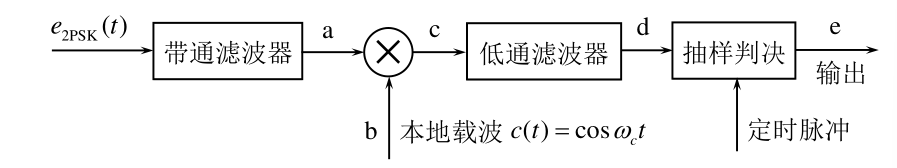
解调方式:相干解调
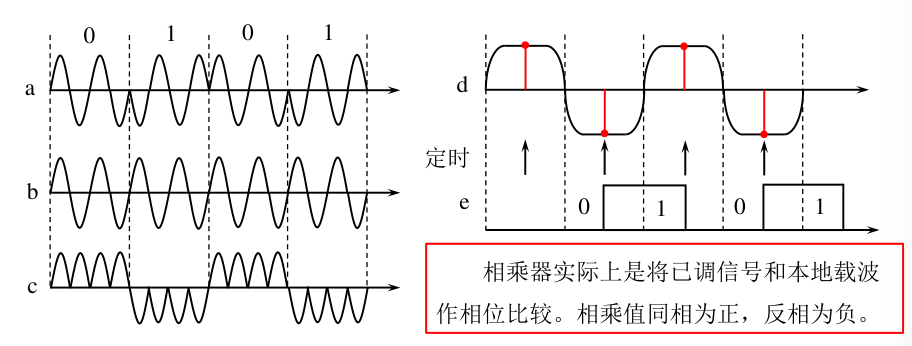
180°的相位模糊度:若相干载波的相位反转180°,解调输出会完全翻转
解决:引入差分相移键控(DPSK)
二进制差分相移键控2DPSK
利用前后相邻码元的载波相对相位表示信息
Δφ=φn−φn−1={0π编码"0"编码"1"
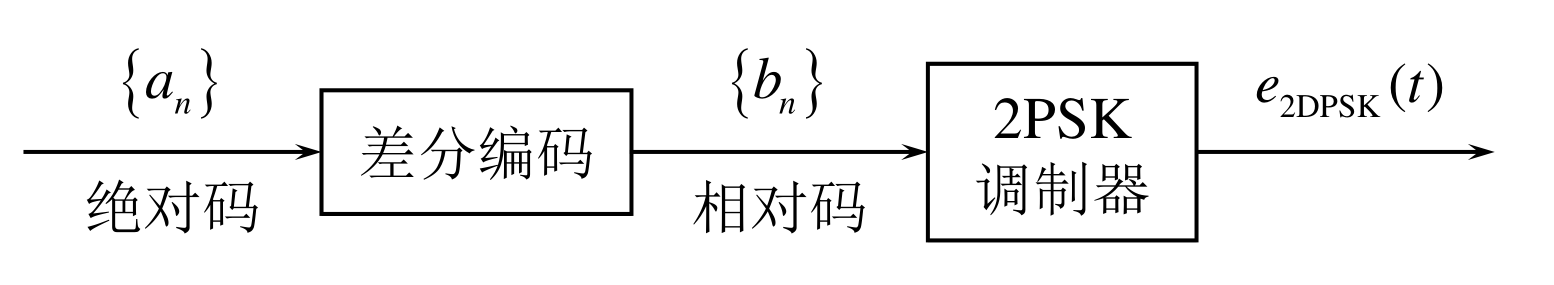
编码规则bn=an⊕bn−1
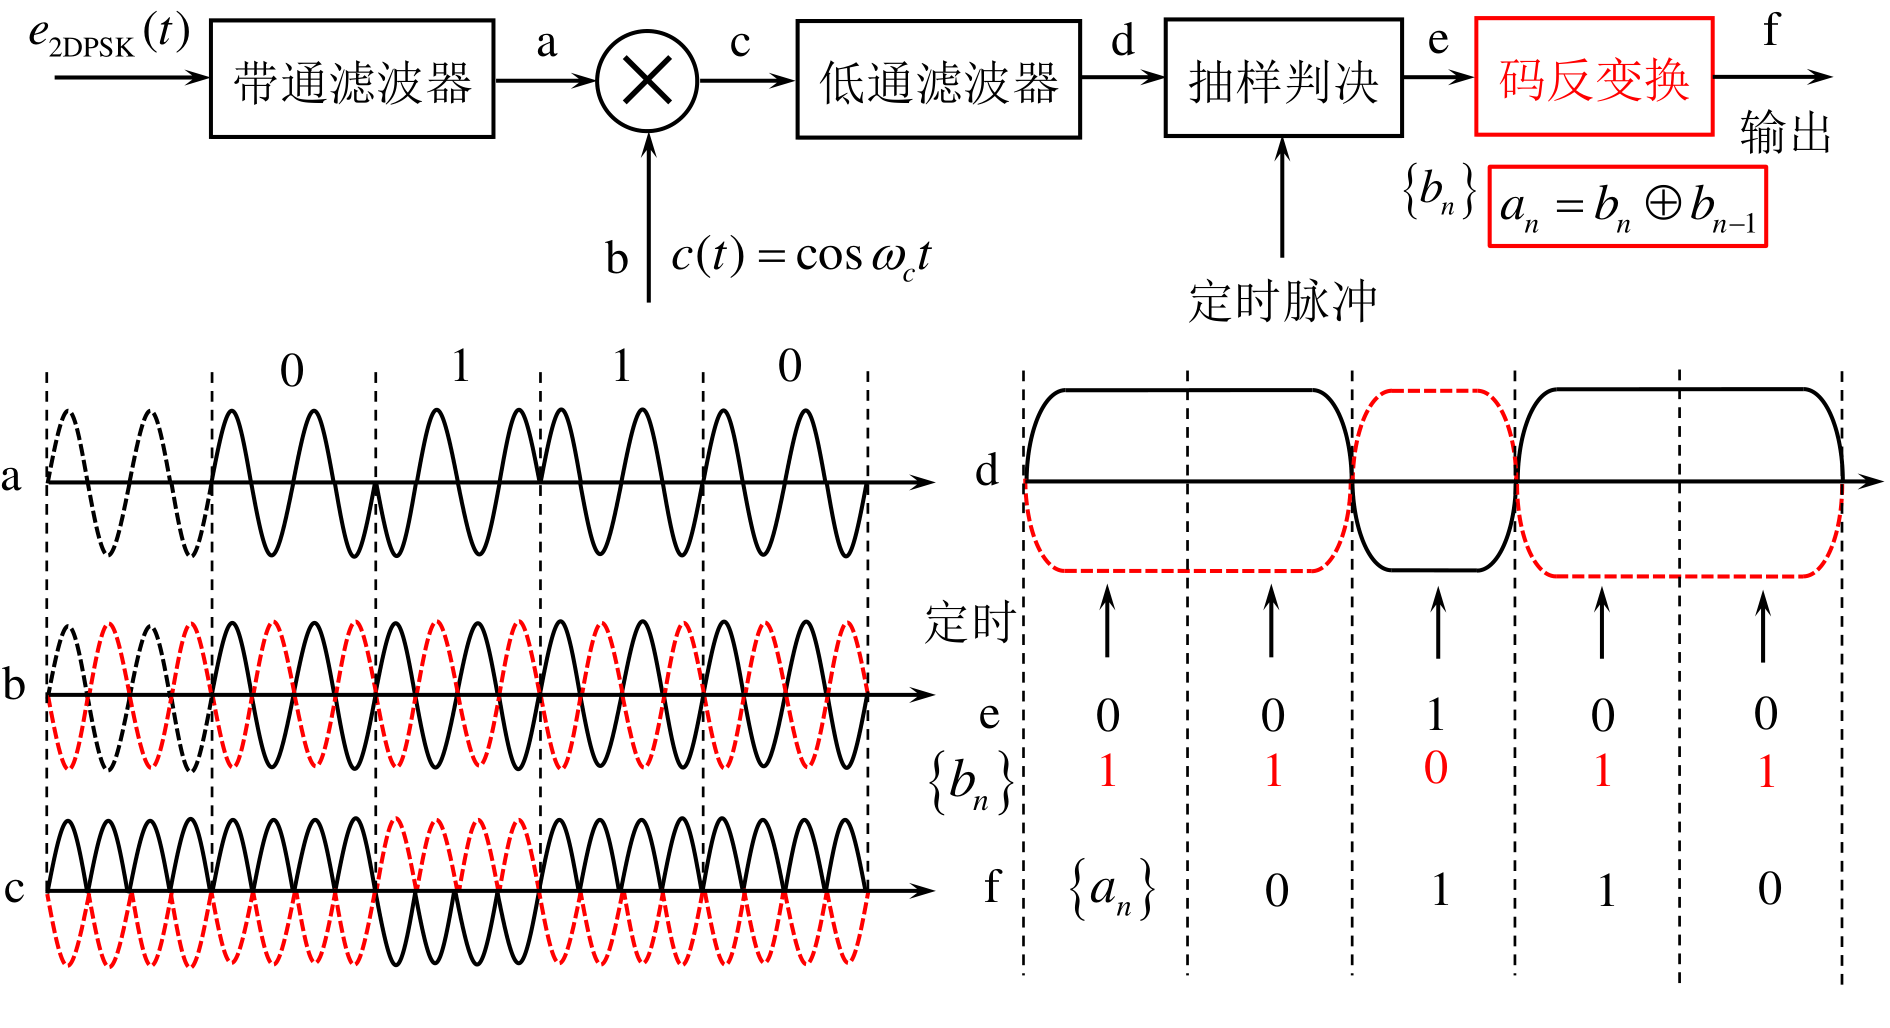
译码规则an=bn⊕bn−1
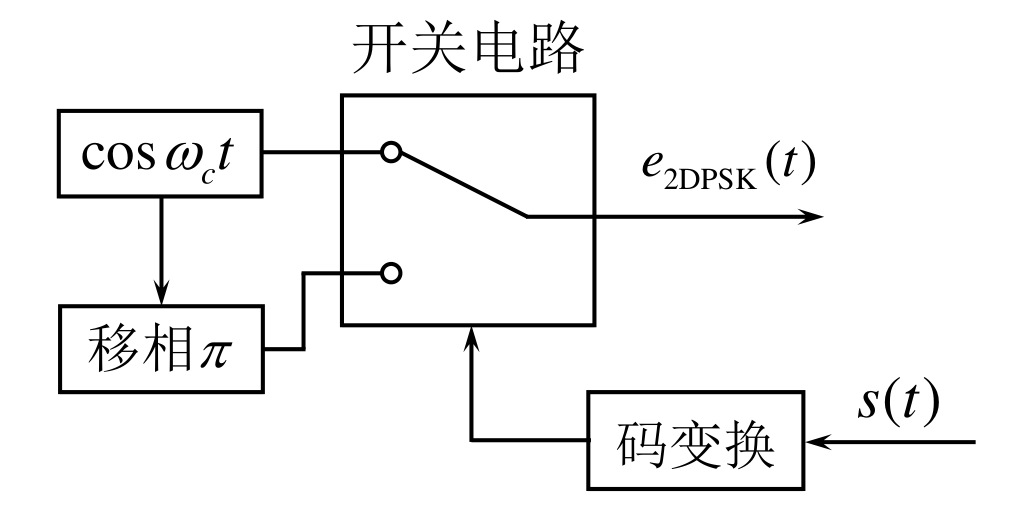
产生方式:
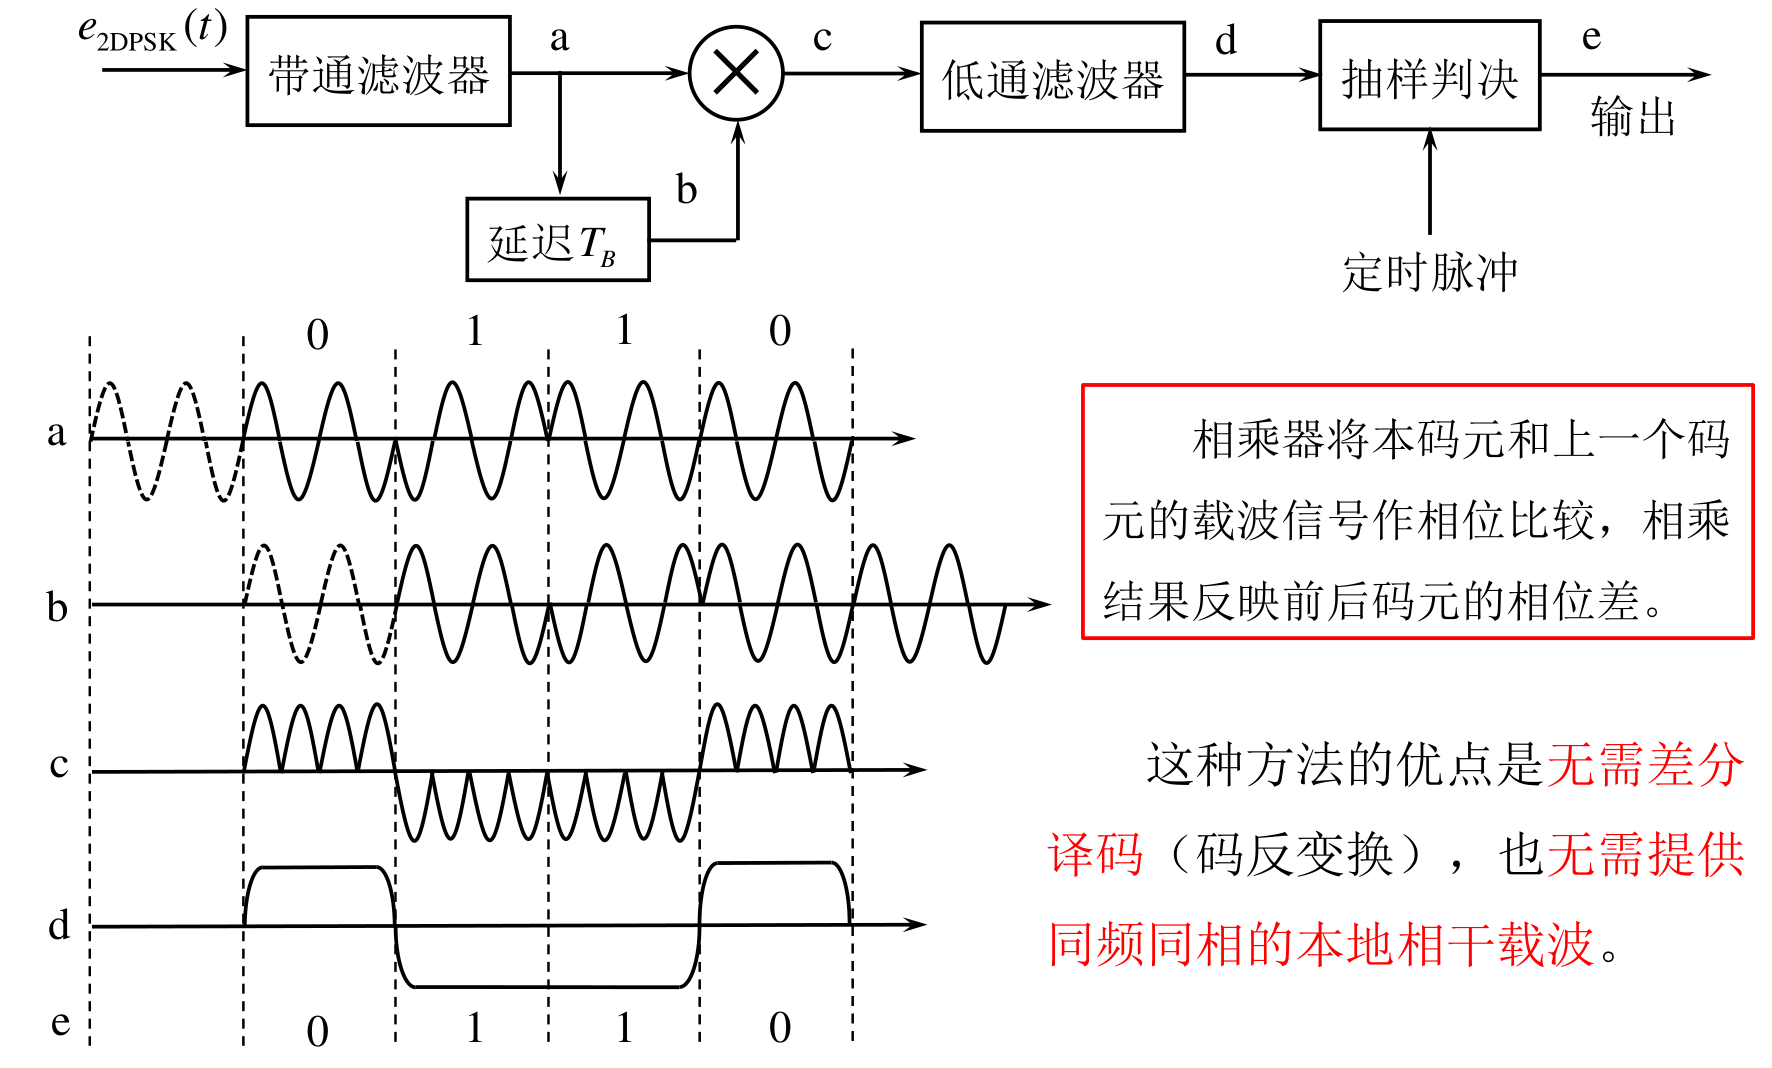
解调方式:
相干解调+码反变换
差分相干解调
二进制数字调制系统的功率谱密度
2ASK
e2ASK(t)=s(t)cosωct
P2ASK(f)=41[Ps(f+fc)+Ps(f−fc)]
其是单极性基带信号功率谱Ps(f)的线性搬移
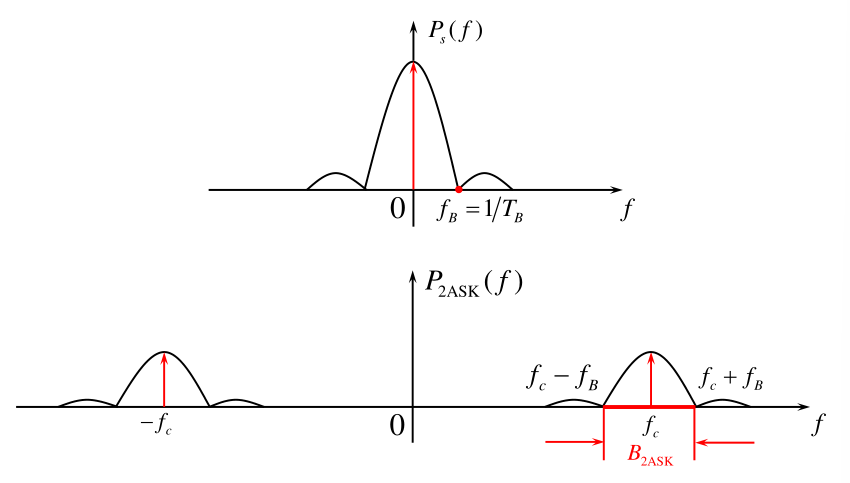
主瓣带宽是基带信号带宽的2倍
B2ASK=2fB=TB2=2RB
2ASK信号的功率谱含载波分量
2FSK
e2FSK(t)=s1(t)cos(ω1t+φn)+s2(t)cos(ω2t+θn)
P2FSK(f)=41[Psl(f−f1)+Psl(f+f1)]+41[Ps2(f−f2)+Ps2(f+f2)]
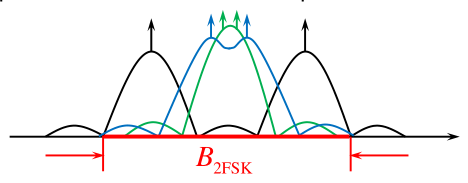
带宽近似为
B2FSK=2fB+∣f2−f1∣=TB2+∣f2−f1∣=2RB+∣f2−f1∣
- 当载频差∣f2−f1∣>2fB时,功率谱形状为双峰谱;
- 当载频差∣f2−f1∣<fB时,功率谱形状为单峰谱
- 当载频差fB<∣f2−f1∣<2fB时,功率谱形状为马鞍形
2PSK/2DPSK
e2PSK(t)=s(t)cosωct
P2PSK(f)=41[Ps(f+fc)+Ps(f−fc)]
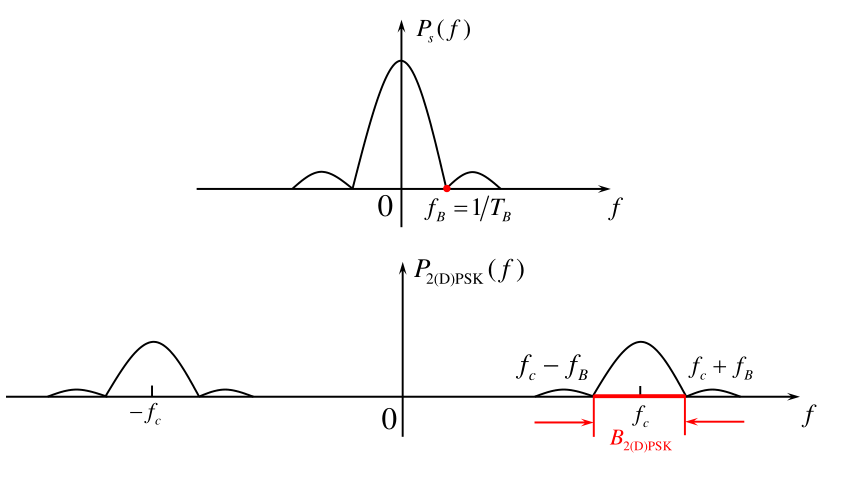
主瓣带宽
B2(D)PSK=2fB=TB2=2RB
2PSK/2DPSK信号的功率谱不含载波分量
二进制数字调制系统的抗噪声性能
性能指标:系统误码率Pe
分析前提条件
- 恒参信道,传输系数为K
- 带通滤波器等效带宽为B
- 噪声为加性高斯白噪声,单边功率谱密度2n0,噪声功率 σn2=n0B
2ASK
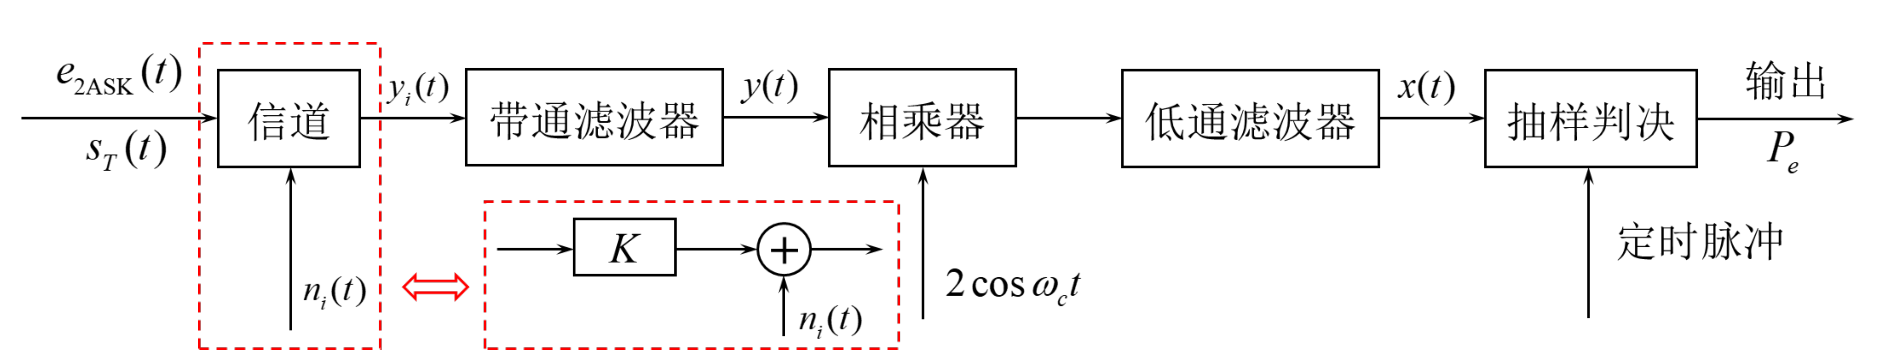
输入信号
sT(t)=⎩⎨⎧Acosωct0发送“1”时发送“0”时
信道输出信号
yi(t)=⎩⎨⎧acosωct+ni(t)ni(t)发送“1”时发送“0”时
窄带滤波后
y(t)=⎩⎨⎧acosωct+n(t)n(t)发送“1”时发送“0”时
其中
n(t)=nc(t)cosωct−ns(t)sinωct
代入得
y(t)=⎩⎨⎧[a+nc(t)]cosωct−ns(t)sinωctnc(t)cosωct−ns(t)sinωct发送“1”时发送“0”时
乘相干载波后
y(t)⋅2cosωct=⎩⎨⎧[a+nc(t)](cos2ωct+1)−ns(t)sin2ωctnc(t)(cos2ωct+1)−ns(t)sin2ωct发送“1”时发送“0”时
低通滤波后
x(t)=⎩⎨⎧a+nc(t)nc(t)发送“1”时发送“0”时
所以
f1(x)=2πσn1exp[−2σn2(x−a)2]f0(x)=2πσn1exp[−2σn2x2]
系统总误码率
Pe=P(1)P(0∣1)+P(0)P(1∣0)=P(1)⋅∫−∞bf1(x)dx+P(0)⋅∫b+∞f0(x)dx
最小时
b∗=2a+aσn2lnP(1)P(0)
符号先验等概时
b∗=2a
此时
Pe=21erfc(22σna)
而输入端信噪比
r=2σn2a2
所以
Pe=21erfc(4r)
大信噪比时(r>>1)
Pe≈πr1e−4r
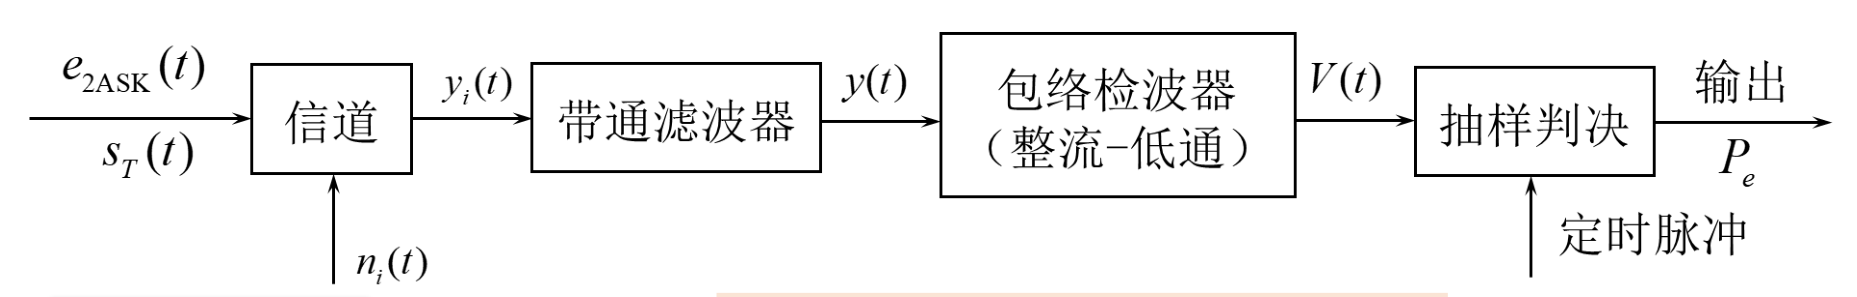
输入信号
sT(t)=⎩⎨⎧Acosωct0发送“1”时发送“0”时
信道输出信号
yi(t)=⎩⎨⎧acosωct+ni(t)ni(t)发送“1”时发送“0”时
窄带滤波后
y(t)=⎩⎨⎧acosωct+n(t)n(t)发送“1”时发送“0”时
其中
n(t)=nc(t)cosωct−ns(t)sinωct
代入得
y(t)=⎩⎨⎧[a+nc(t)]cosωct−ns(t)sinωctnc(t)cosωct−ns(t)sinωct发送“1”时发送“0”时
包络检波器输出
V(t)=⎩⎨⎧[a+nc(t)]2+ns2(t)nc2(t)+ns2(t)发送“1”时发送“0”时
所以
f0(V)=σn2Ve−2σn2V2f1(V)=σn2VI0(σn2aV)e−2σn2V2+a2
系统总误码率
Pe=P(1)P(0∣1)+P(0)P(1∣0)=P(1)⋅∫−∞bf1(V)dV+P(0)⋅∫b+∞f0(V)dV
最佳判决门限
b∗=2a
系统总误码率
Pe=41erfc(4r)+21e−4r
信噪比无限大时的误码率下界
Pe→21e−4r
2FSK
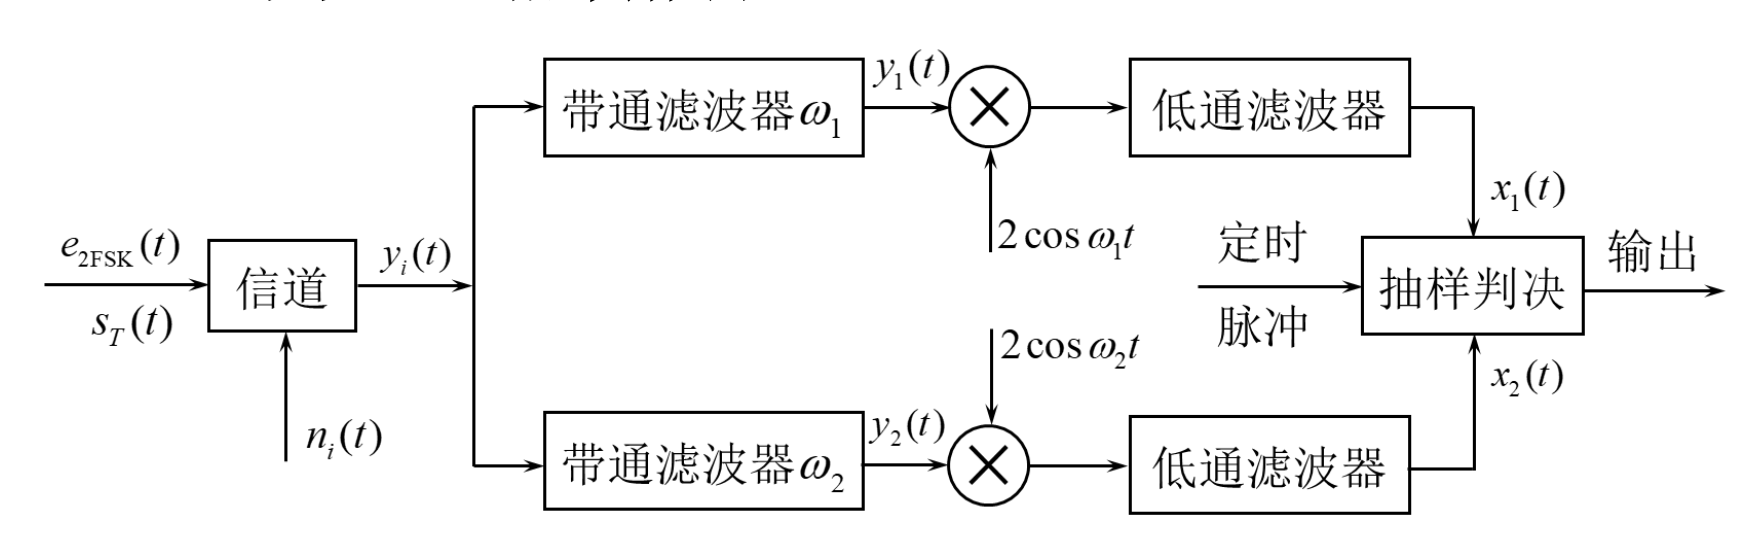
输入信号
sT(t)={Acosω1tAcosω2t发送“1”时发送“0”时
信道输出信号
yi(t)=⎩⎨⎧acosω1t+ni(t)acosω2t+ni(t)发送“1”时发送“0”时
窄带滤波后
⎩⎨⎧y1(t)={acosω1t+n1(t)n1(t)发送“1”时发送“0”时y2(t)={n2(t)acosω2t+n2(t)发送“1”时发送“0”时
其中
{n1(t)=n1c(t)cosω1t−n1s(t)sinω1tn2(t)=n2c(t)cosω2t−n2s(t)sinω2t
发送1时,代入得
⎩⎨⎧y1(t)=acosω1t+n1(t)=[a+n1c(t)]cosω1t−n1s(t)sinω1ty2(t)=n2(t)=n2c(t)cosω2t−n2s(t)sinω2t
乘相干载波后
⎩⎨⎧y1(t)⋅2cosω1t=[a+n1c(t)](cos2ω1t+1)−n1s(t)sin2ω1ty2(t)⋅2cosω2t=n2c(t)(cos2ω2t+1)−n2s(t)sin2ω2t
发送0时同理
低通滤波后
{x1(t)=a+n1c(t)∼N(a,σn2)x2(t)=n2c(t)∼N(0,σn2)
所以
fx1(x)=2πσn1exp[−2σn2(x−a)2]fx2(x)=2πσn1exp[−2σn2x2]
系统误码率
Pe=21erfc(2σza)⟶σz2=2σn2Pe=21erfc(2σna)⟶r=2σn2a2Pe=21erfc(2r)
大信噪比时(r>>1)
Pe≈2πr1e−2r
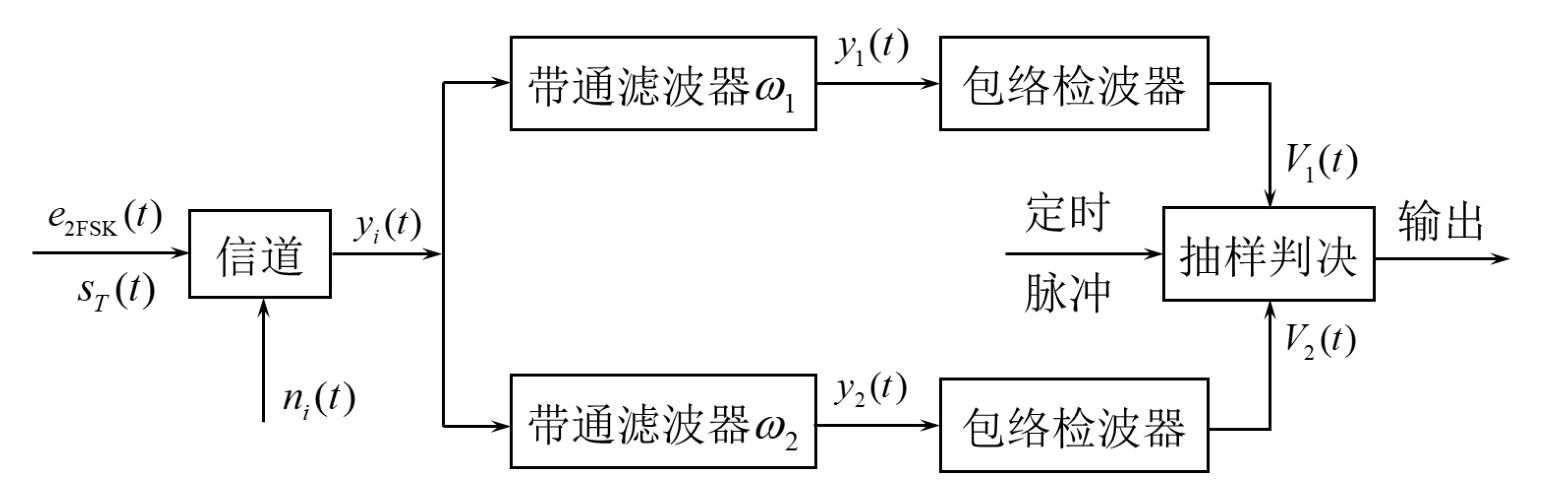
发送1时,代入得
⎩⎨⎧y1(t)=acosω1t+n1(t)=[a+n1c(t)]cosω1t−n1s(t)sinω1ty2(t)=n2(t)=n2c(t)cosω2t−n2s(t)sinω2t
包络检波后
V1=[a+n1c(t)]2+n1s2(t)
V2=n2c2(t)+n2s2(t)
误码率
Pe=21e−2r
2PSK
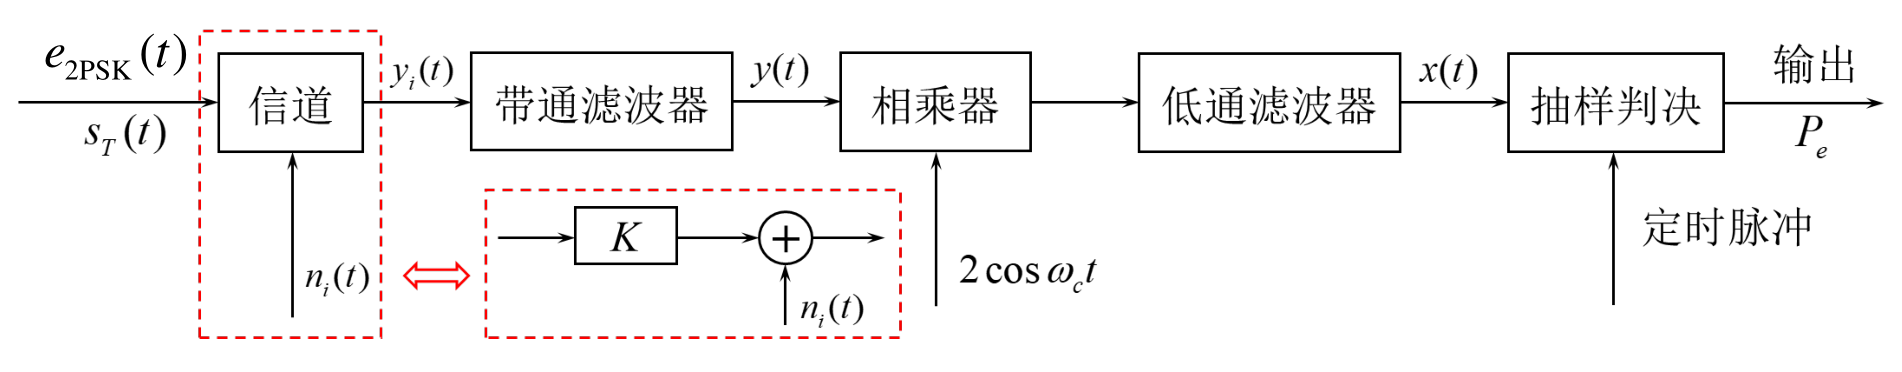
输入信号
sT(t)={Acosωct−Acosωct发送“1”时发送“0”时
信道输出信号
yi(t)=⎩⎨⎧acosωct+ni(t)−acosωct+ni(t)发送“1”时发送“0”时
窄带滤波后
y(t)=⎩⎨⎧acosωct+n(t)发送“1”时−acosωct+n(t)发送“0”时
其中
n(t)=nc(t)cosωct−ns(t)sinωct
代入得
y(t)=⎩⎨⎧[a+nc(t)]cosωct−ns(t)sinωct发送“1”时[−a+nc(t)]cosωct−ns(t)sinωct发送“0”时
乘相干载波后
y(t)⋅2cosωct=⎩⎨⎧[a+nc(t)](cos2ωct+1)−ns(t)sin2ωct发送“1”时[−a+nc(t)](cos2ωct+1)−ns(t)sin2ωct发送“0”时
低通滤波后
x(t)=⎩⎨⎧a+nc(t)∼N(a,σn2)−a+nc(t)∼N(−a,σn2)发送“1”时发送“0”时
所以
f1(x)=2πσn1exp[−2σn2(x−a)2]f0(x)=2πσn1exp[−2σn2(x+a)2]
系统误码率
Pe=P(1)P(0∣1)+P(0)P(1∣0)=P(1)⋅∫−∞bf1(x)dx+P(0)⋅∫b+∞f0(x)dx
最佳判决门限
b∗=2aσn2lnP(1)P(0)
符号先验等概时
b∗=0
代入得
Pe=21erfc(2σna)
根据输入信噪比r=2σn2a2
Pe=21erfc(r)
大信噪比时(r>>1)
Pe≈2πr1e−r
2DPSK
相干解调+码反变换
Pe′≈2Pe=πr1e−r
差分相干解调
Pe=21e−r
二进制数字调制系统的性能比较
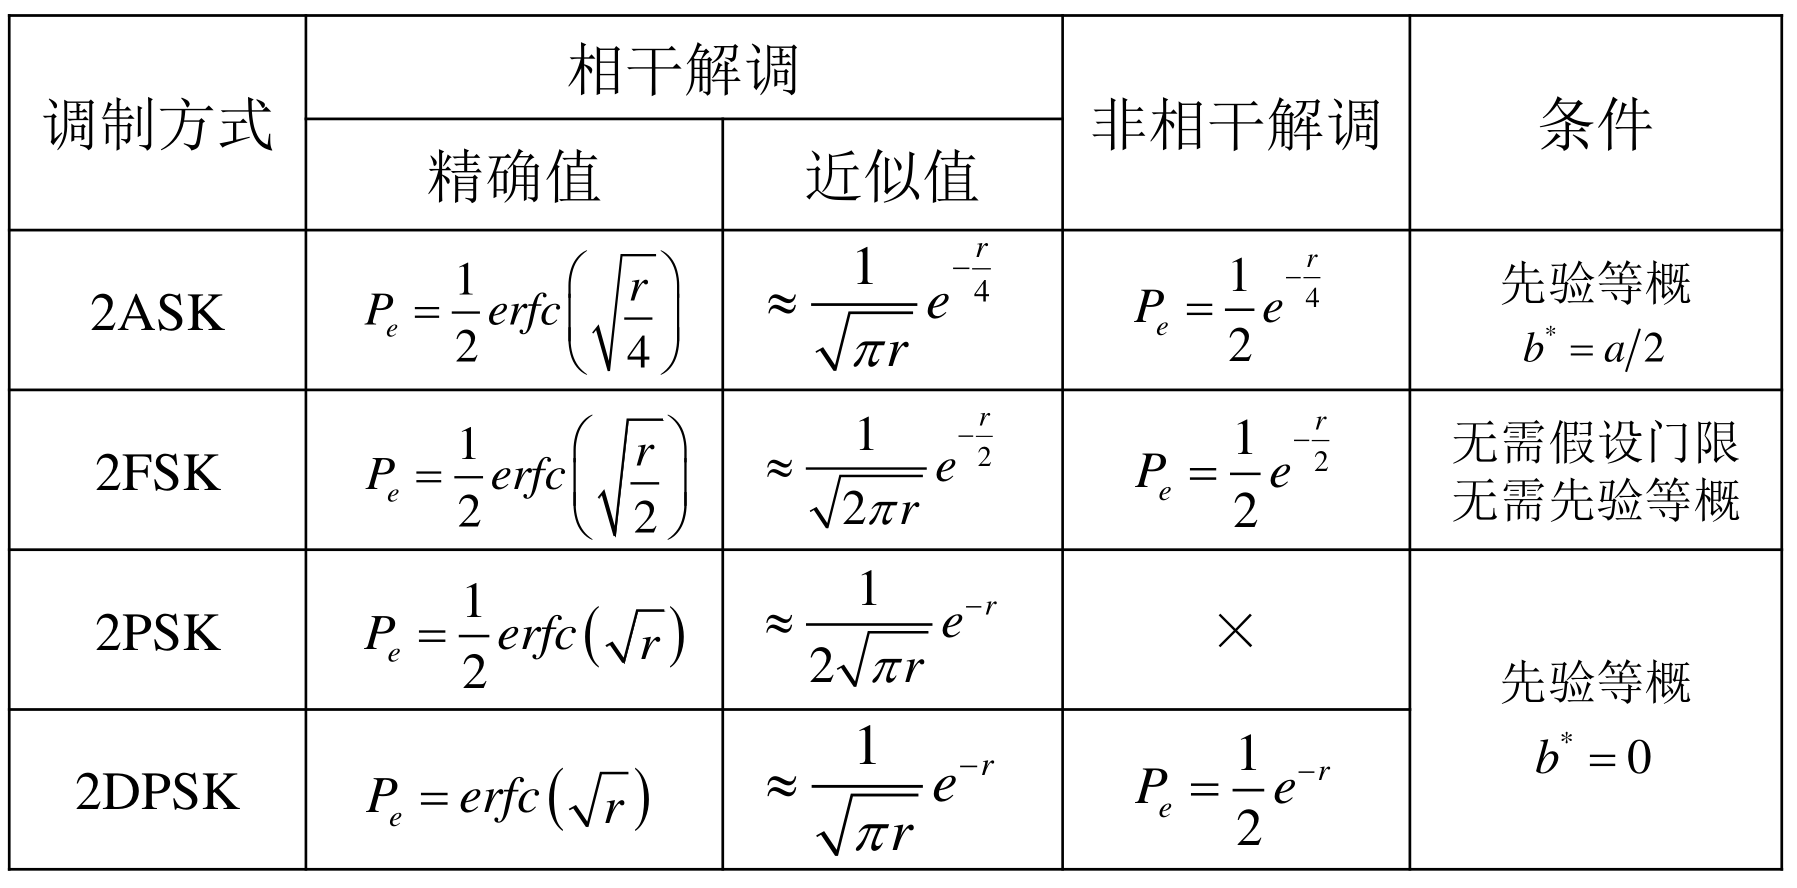
-
可靠性
信噪比一定时
Pe−2PSK<Pe−2DPSK<Pe−2FSK<Pe−2ASKPe相干<Pe非相干
-
有效性:带宽和频带利用率
B2ASK=B2PSK=B2DPSK=2fB=TB2=2RBB2FSK=TB2+f2−f1=2RB+f2−f1
$$
2FSK<2PSK<2ASK
$$
多进制调数字调制原理
概述
RB=log2MRb
比特率Rb给定时,增大调制进制数M ,可降低符号率RB,从而降低信号带宽,节约传输资源。
数据率RB给定时,增大调制进制数M,可以提高比特率Rb,从而提高频带利用率ηb 。
代价:判决范围减小引起的系统误码率增加,以及系统复杂度的增加。
多进制振幅键控MASK
振幅有M种取值
表达式:
eMASK(t)=s(t)cosωct
s(t)=n∑ang(t−nTB),an=⎩⎨⎧0,1,⋯⋯M−1,概率P1概率P2概率PM,i=1∑MPi=1
产生:
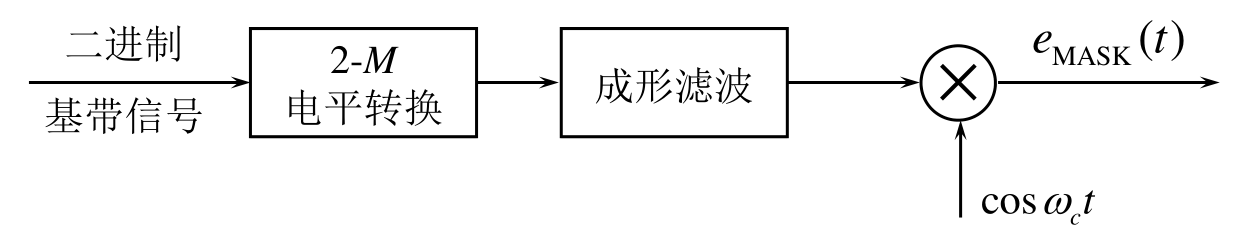
解调:MASK的 解 调 方 法 与 2ASK相似,有相干非相干两种 解调方法但在结尾需添加“M-2电平转换”环节。
功率谱:
BMASK=log2M2Rb
多进制频移键控MFSK
频率有M种取值
表达式:
eMFSK(t)=n∑Ag(t−nTB)cos(ωct+2πiΔft)
产生与解调:
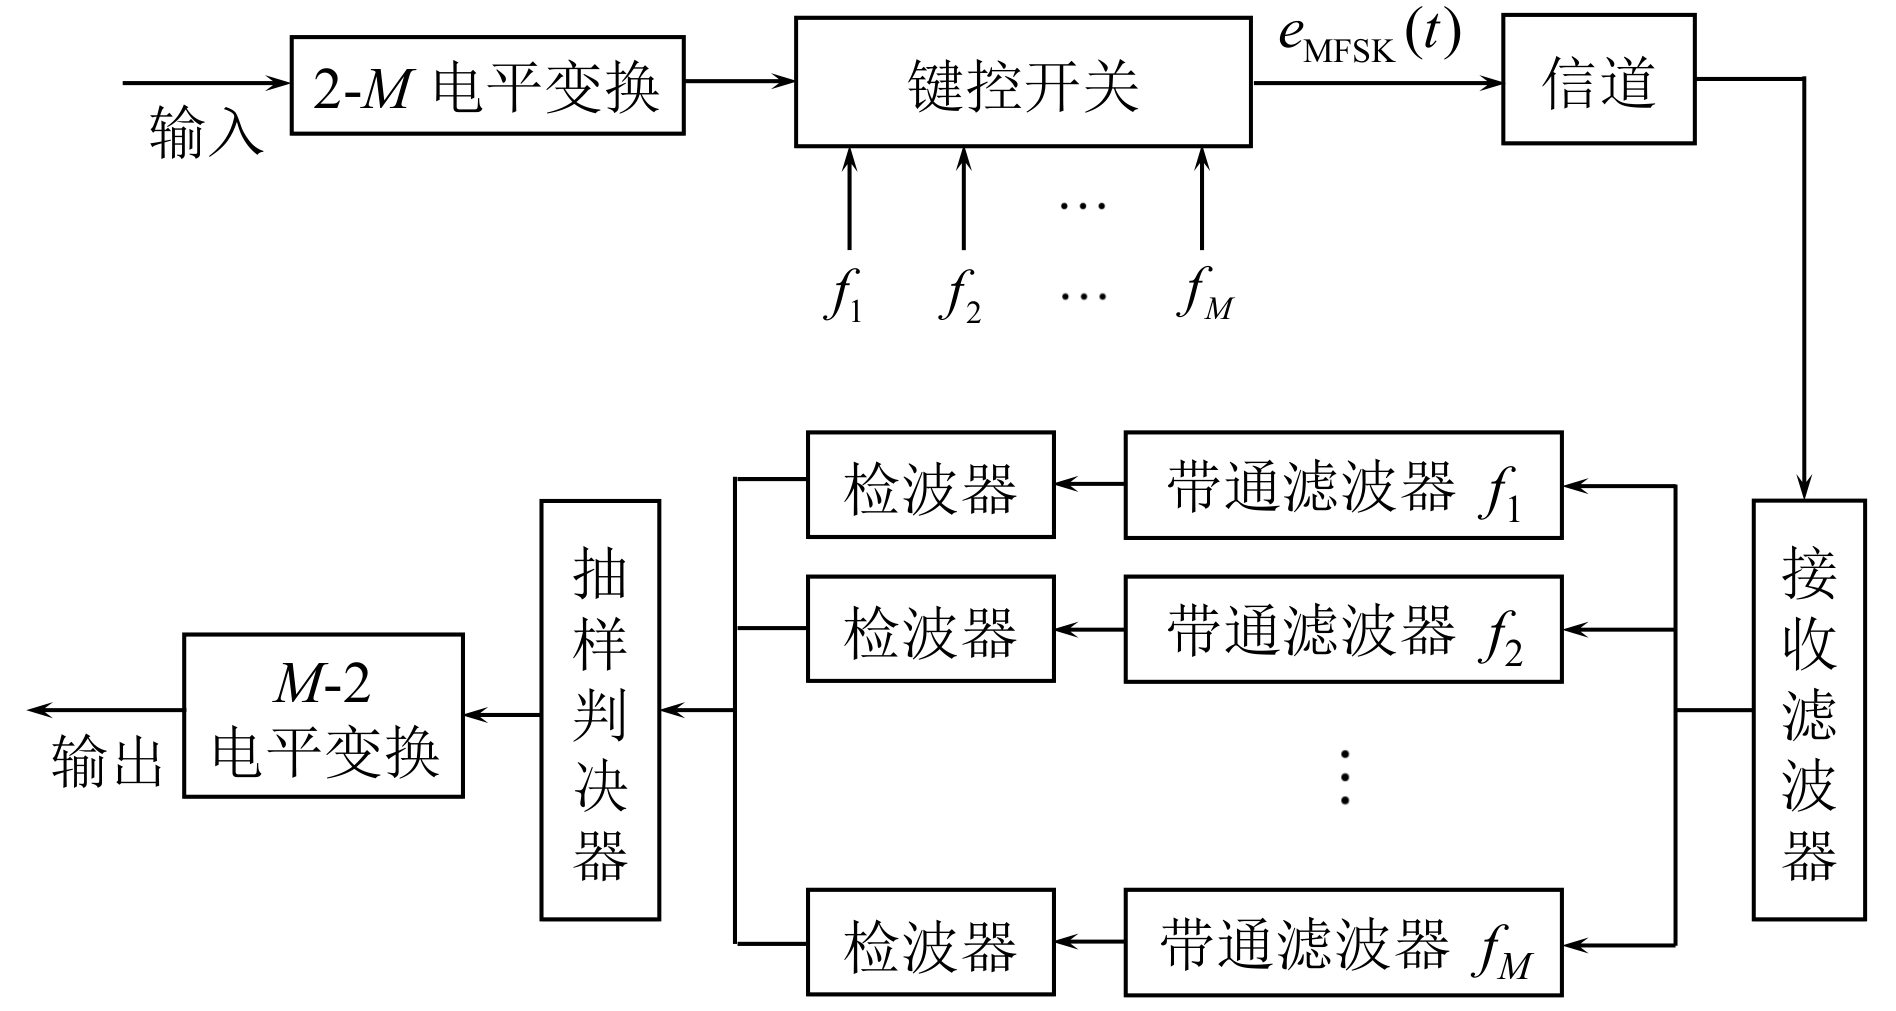
功率谱:
BMFSK=TB2+∣fM−f1∣=2RB+∣fM−f1∣
多进制相移键控MPSK
一般讨论正交相移键控4PSK/QPSK
相位有M种取值
表达式:
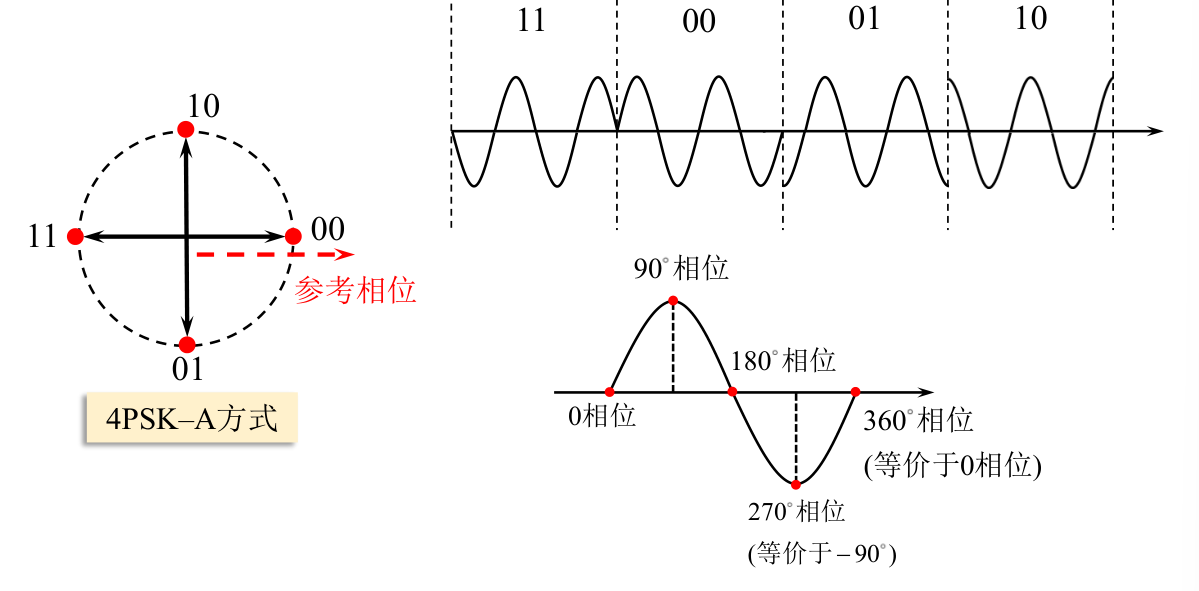
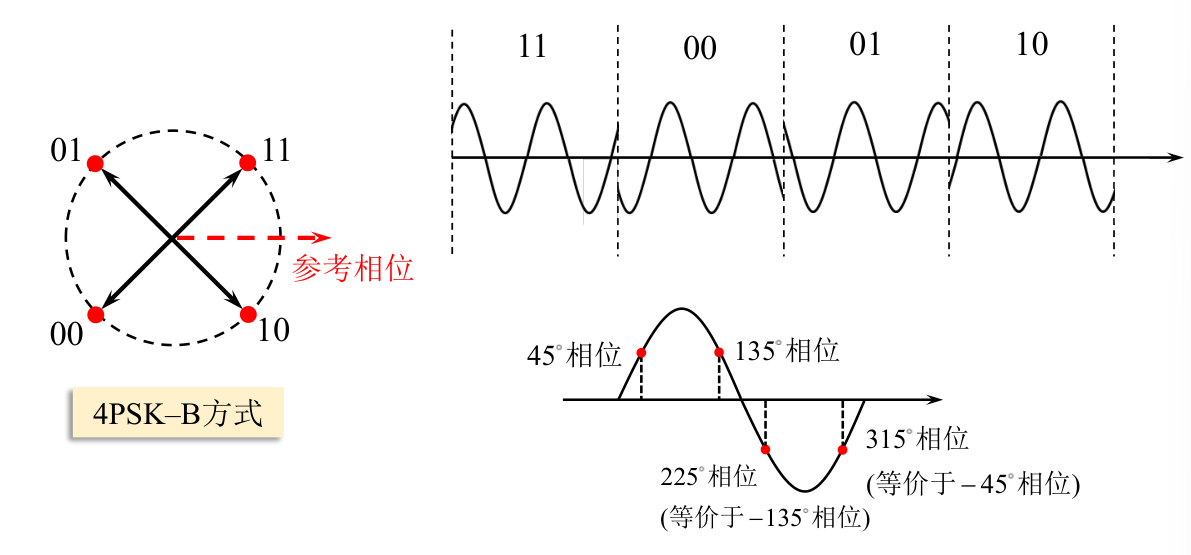
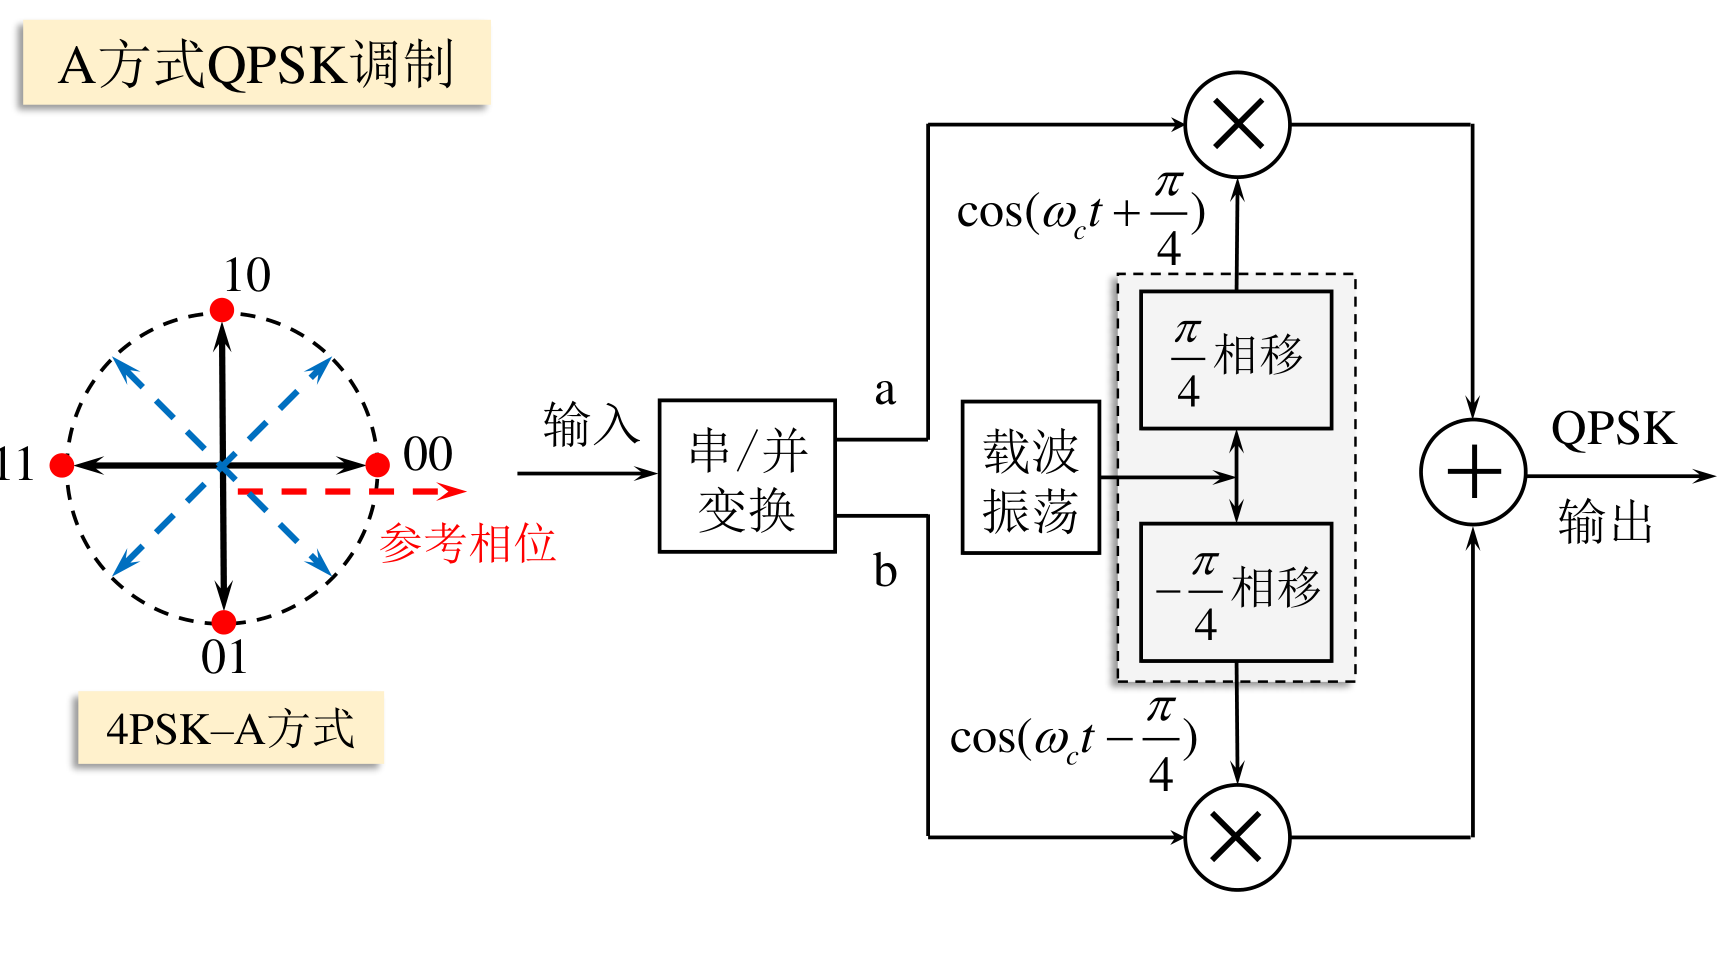
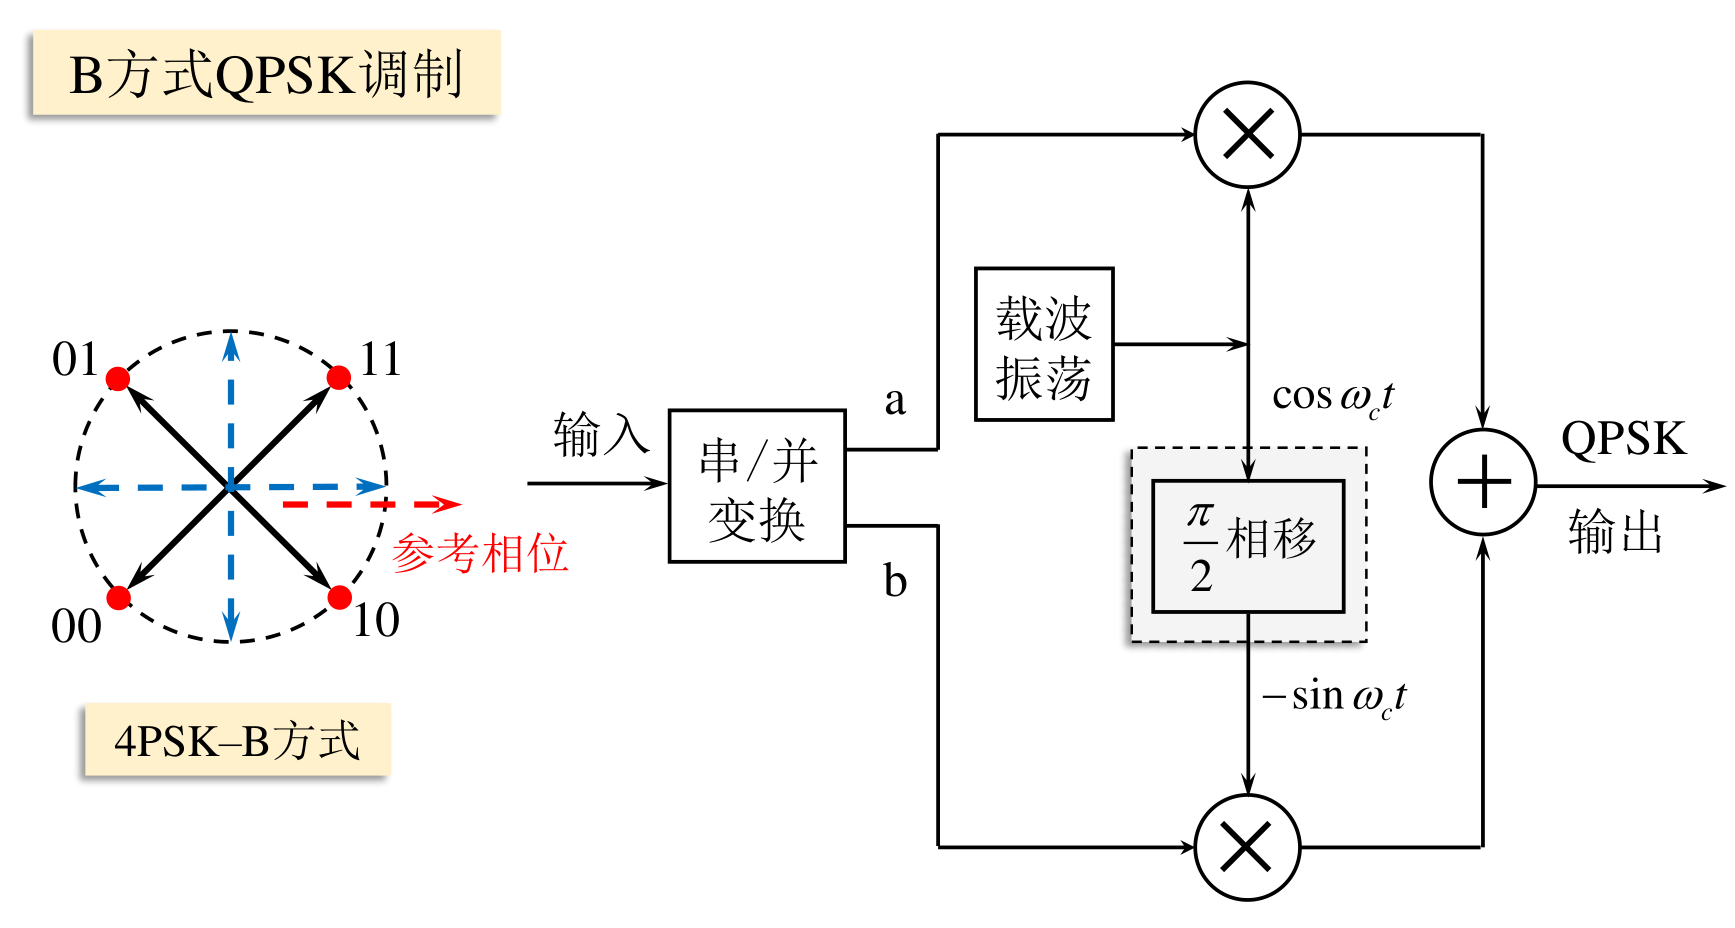
**产生:**正交调相法:QPSK信号可以视为两路正交的2PSK信号合成。
解调:
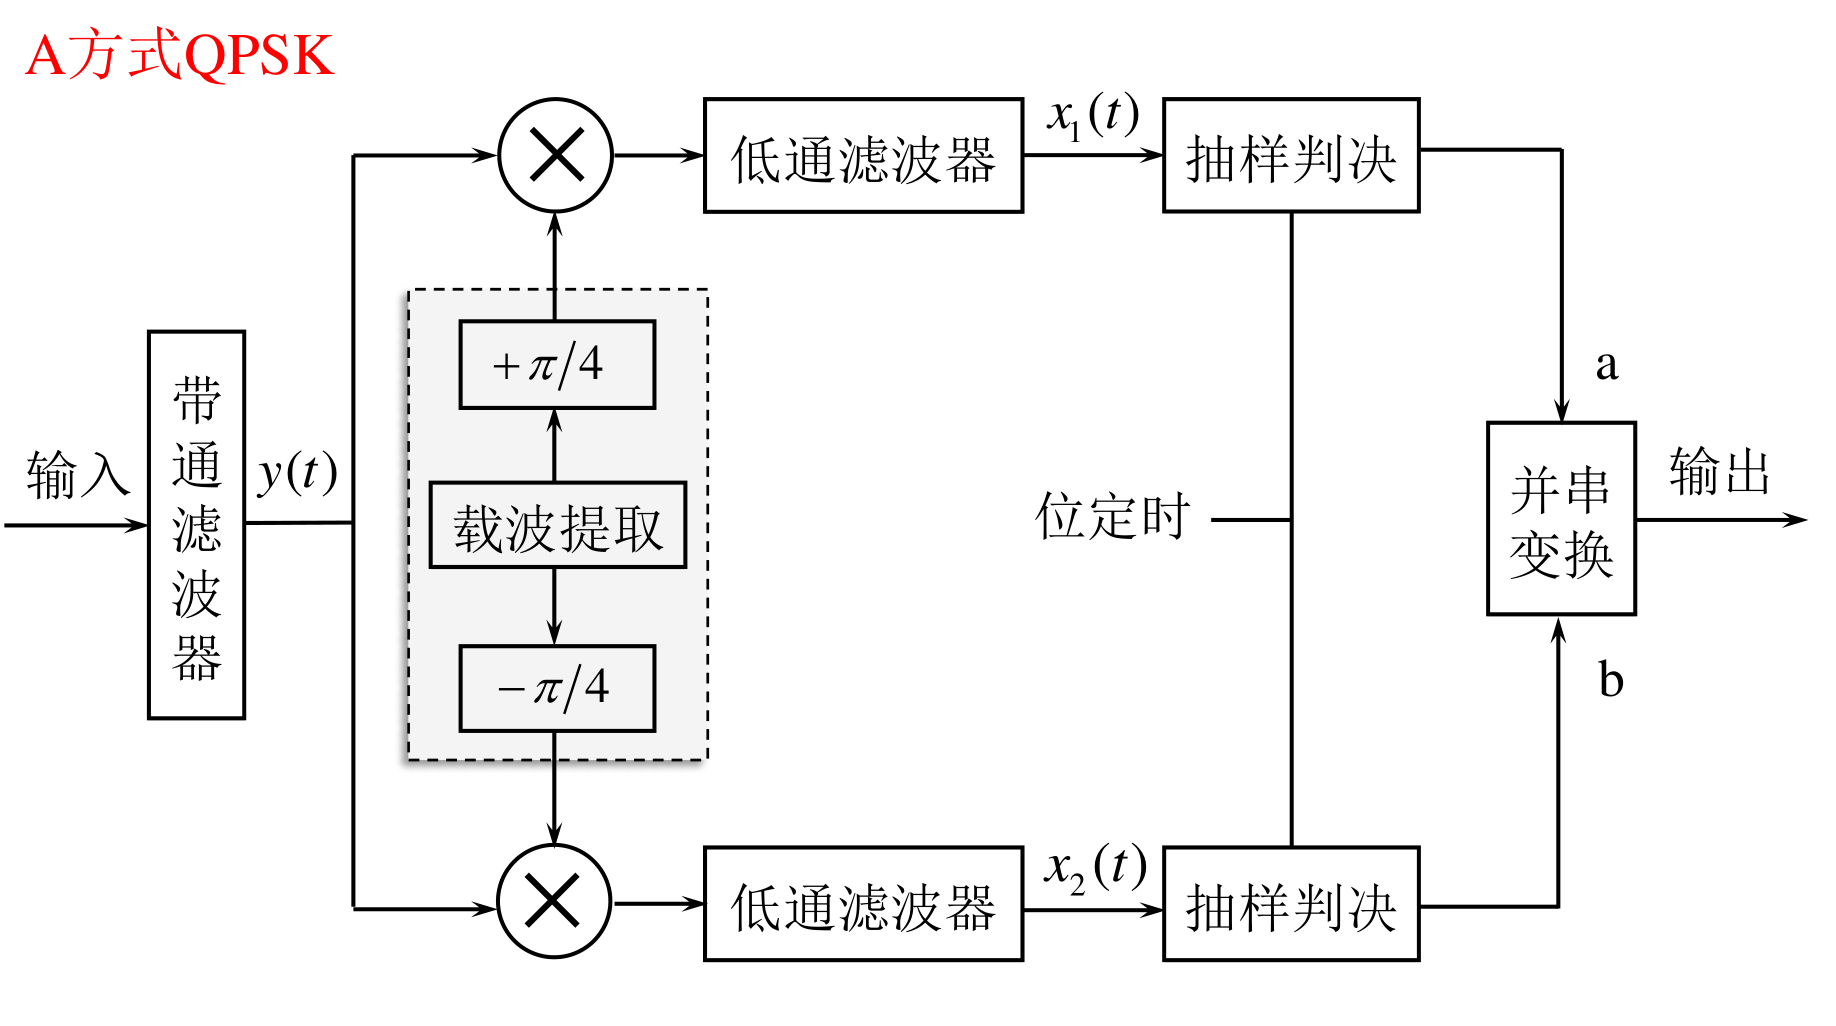
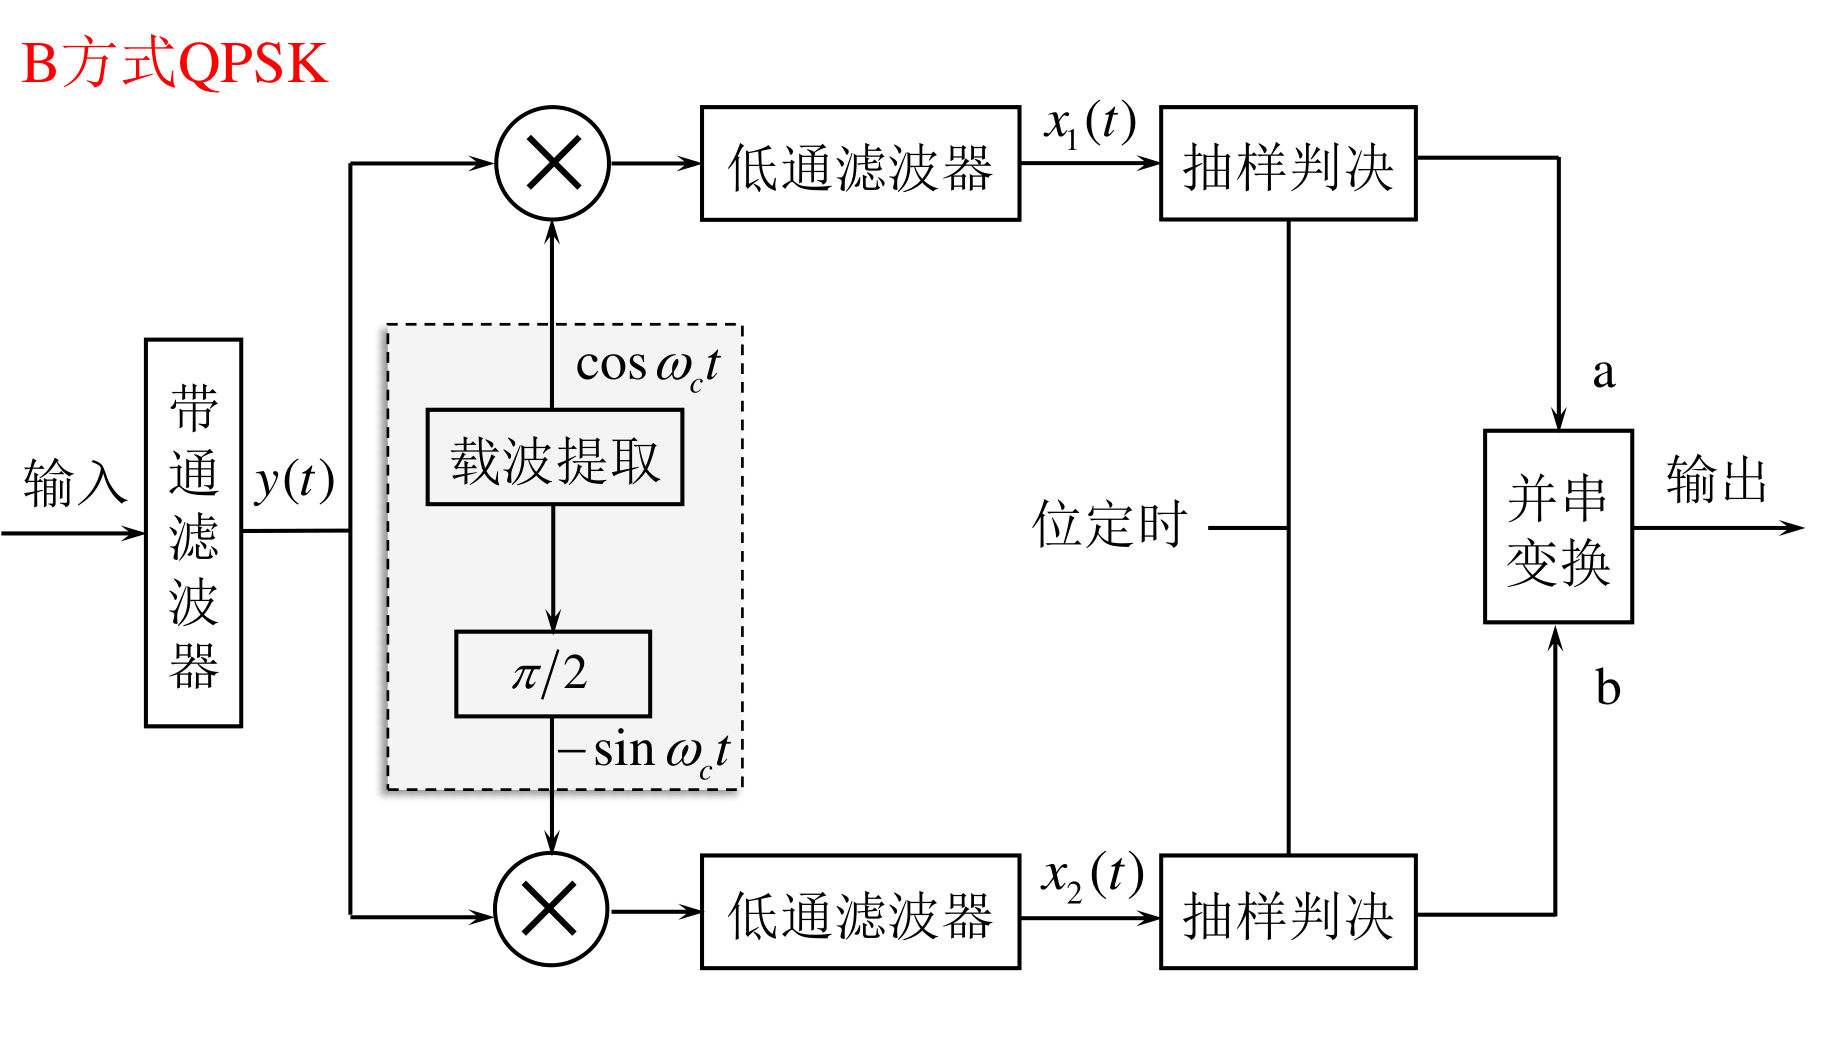
功率谱:
BMASK=log2M2Rb
缺点:
- 载波存在90°的相位模糊度。
- 最大相位跳变大,旁瓣对邻道干扰大。
多进制差分相移键控MDPSK
一般讨论四进制差分相移键控4DPSK/QDPSK
振幅有M种取值
表达式:
产生:
解调:
多进制数字调制系统的抗噪声性能
留空:MASK和MFSK的抗噪声性能分析
相干解调时,MPSK和MDPSK的误码率
Pe−MPSK=erfc(rsinMπ)
Pe−MDPSK=erfc(2rsin2Mπ)
数字调制系统总结